Энкодеры: виды, принцип работы, модели и производители
Энкодер (датчик положения, датчик угла) преобразует механическое перемещение в электрический сигнал. Он необходим для определения положения, скорости, направления движения или пройденного пути. Энкодеры применяются в станках с ЧПУ, роботах, лифтах, конвейерах, упаковочных линиях, сервоприводах, системах автоматизации зданий и на многих других объектах.
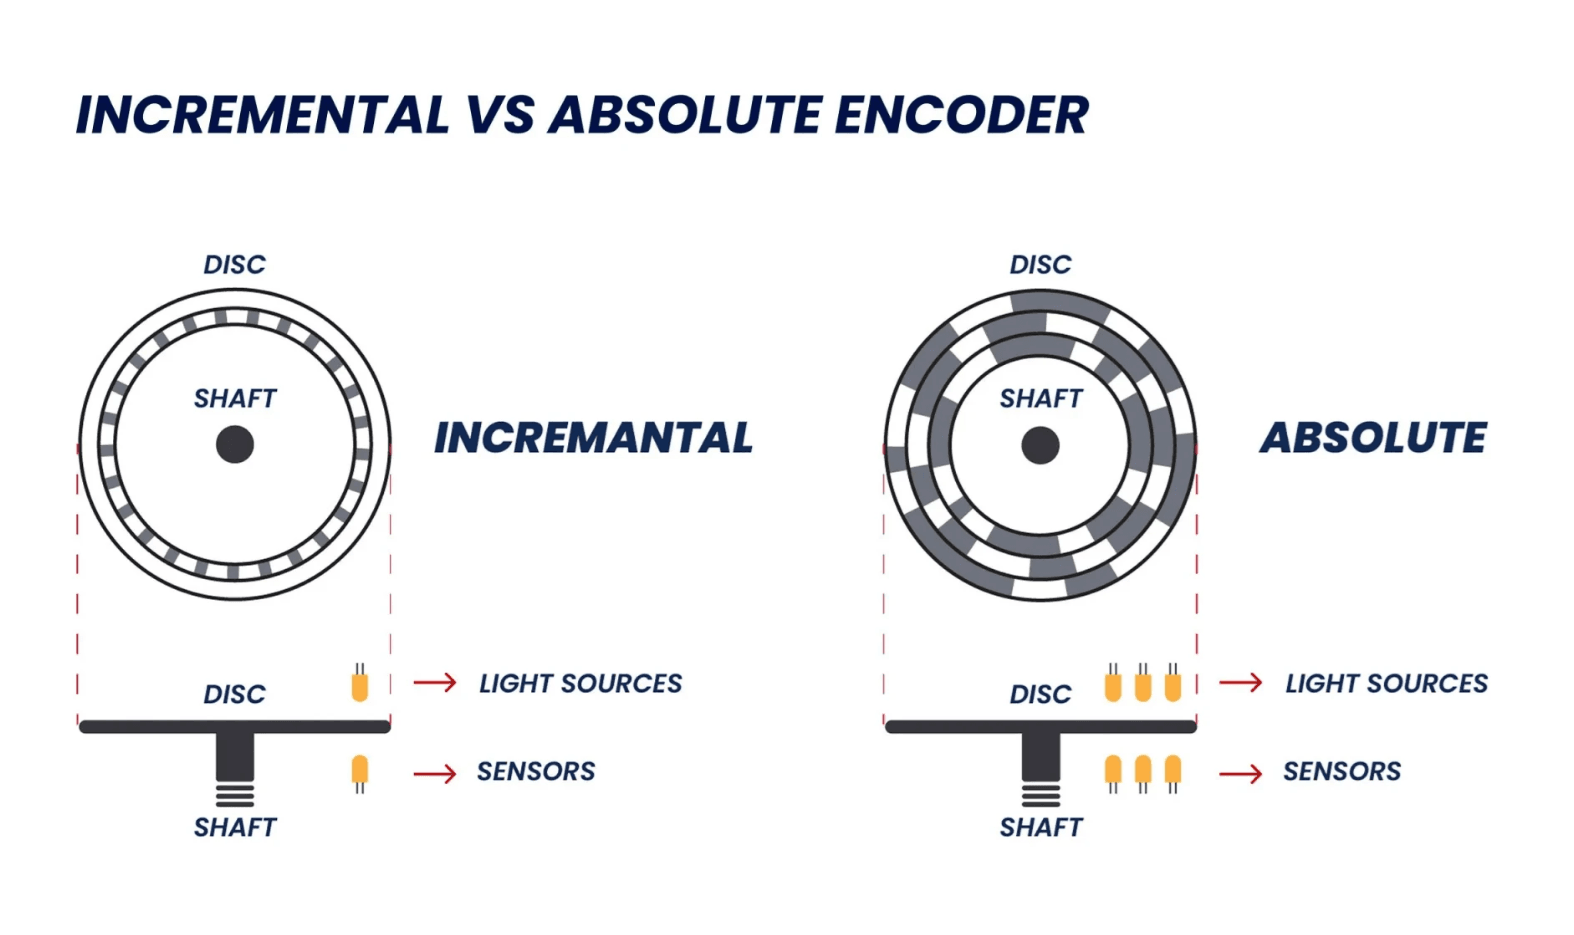
Классификация по типу выходного сигнала
Инкрементальные энкодеры
Инкрементальный энкодер выдаёт импульсы при каждом повороте или смещении на минимальный шаг. Абсолютное положение он не хранит. Контроллер считает импульсы и складывает их с начальной точкой.
| Канал | Назначение |
|---|---|
| A | Основной канал импульсов |
| B | Тот же сигнал, сдвинутый на 90° (квадратура). По порядку фронтов A и B определяют направление вращения |
| Z (нулевая метка, index) | Один импульс за оборот. Используется для привязки к «нулю» и подсчёта количества оборотов |
| A̅, B̅, Z̅ | Инверсные сигналы для дифференциальной передачи (RS-422) |
Преимущества:
- Простота и низкая цена.
- Высокая скорость отклика.
- Широкий выбор разрешений: от десятков до десятков тысяч импульсов на оборот (PPR).
Недостатки:
- После отключения питания положение теряется, требуется поиск нуля (хоминг).
- Пропущенный из-за помехи импульс приводит к накапливающейся ошибке.
Абсолютные энкодеры
Абсолютный энкодер выдаёт уникальный код для каждой позиции вала. Положение известно сразу после включения питания, без необходимости хоминга.
- Однооборотные (singleturn) определяют положение только внутри одного оборота.
- Многооборотные (multiturn) дополнительно считают количество оборотов. Для этого используется редуктор из нескольких кодовых дисков, батарейный счётчик или эффект Виганда (без батареи).
Преимущества:
- Не теряют положение при отключении питания.
- Не накапливают ошибку.
- Безопаснее, поэтому часто используются в системах с требованиями функциональной безопасности.
Недостатки:
- Дороже инкрементальных.
- Более сложные интерфейсы подключения.
Сравнение инкрементальных и абсолютных энкодеров
| Параметр | Инкрементальный | Абсолютный |
|---|---|---|
| Выход | Импульсы A/B/Z | Цифровой код позиции |
| Положение после включения | Неизвестно | Известно сразу |
| Накопление ошибки | Возможно | Нет |
| Цена | Ниже | Выше |
| Подключение | Дискретные входы, счётчики | Интерфейс (SSI, BiSS, CANopen, Profinet и др.) |
Синусно-косинусные (SinCos) энкодеры
Промежуточный вариант. Энкодер выдаёт аналоговые сигналы sin и cos (обычно 1 Vpp), а контроллер интерполирует их и получает очень высокое разрешение. Такие энкодеры часто устанавливаются на сервоприводы. Существуют и абсолютные SinCos-версии, например, с протоколом Hiperface.
Классификация по принципу считывания
| Технология | Как работает | Особенности |
|---|---|---|
| Оптическая | Светодиод и фотоприёмник «читают» диск или линейку с прорезями или штрихами | Высокая точность и разрешение. Чувствительна к пыли, маслу, влаге и вибрации (зависит от исполнения). |
| Магнитная | Датчик Холла или магниторезистивный элемент считывает поле магнита на валу | Устойчива к пыли, воде и вибрациям. Разрешение обычно ниже, чем у оптики, но постоянно растёт. |
| Индуктивная | Измеряется изменение индуктивности при движении ротора | Очень устойчива к загрязнению и ударам. Часто используется в жёстких условиях и в сервоприводах. |
| Ёмкостная | Считывается изменение ёмкости | Компактные и экономичные решения. |
| Механическая (контактная) | Подвижные контакты скользят по дорожкам | Дешёвые ручки управления (регулировка громкости, меню). Подвержена износу контактов и дребезгу. |
Классификация по виду движения
Поворотные (rotary)
Измеряют угол поворота вала. Это самый распространённый тип, под который подходит большинство моделей (включая E40H12-360-3-N-24).
По конструкции вала:
- С цельным валом (solid shaft): вал выходит из корпуса и соединяется с механизмом через муфту.
- С полым валом (hollow shaft): энкодер надевается на вал механизма. Бывает сквозной (through hollow) и глухой (blind hollow). Проще в монтаже, но чувствителен к биениям вала.
- Безподшипниковые (kit encoders): ротор и считывающая головка поставляются отдельно, пользователь монтирует их на вал самостоятельно. Часто встречаются в сервомоторах и робототехнике.
По типу корпуса и крепления:
- Фланцевое крепление: «синхро-фланец» (synchro) и «зажимной фланец» (clamping flange).
- Корпус с лапами или торцевой фланец.
- Цилиндрический корпус.
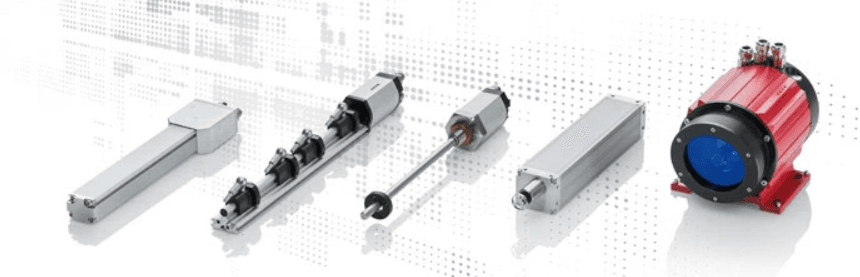
Линейные (поступательные)
Измеряют линейное перемещение в миллиметрах или метрах.
- Оптические линейки (linear scales): стеклянная или стальная шкала с делениями и считывающая головка. Применяются в станках и измерительных системах с точностью до микрон и менее.
- Магнитные линейки: магнитная лента и считывающая головка. Устойчивы к грязи, подходят для длинных ходов.
- Магнитострикционные датчики: измеряют положение магнита на штоке по времени прохождения акустического импульса. Часто встраиваются в гидроцилиндры.
- Тросовые (draw-wire, string-pot) энкодеры: трос наматывается на барабан, измеряется поворот барабана. Подходят для больших расстояний (подъёмники, краны, погрузочные платформы).
- LVDT-датчики (линейные индуктивные трансформаторы): аналоговые датчики малых перемещений, обычно в десятки миллиметров.
Измерительные колёса
Энкодер с колесом, прижатым к движущейся поверхности (конвейерная лента, кабель, листовой материал). Колесо вращается, а энкодер измеряет длину материала. Устройство собирается из обычного поворотного энкодера и колеса определённой окружности (например, 200 мм).
Угловые для малых углов (инклинометры)
Измеряют отклонение от вертикали или горизонта. Строго говоря, это отдельный класс датчиков, но их часто называют энкодерами наклона.
Выходные интерфейсы и протоколы
Инкрементальные
| Тип выхода | Описание | Когда использовать |
|---|---|---|
| NPN, open collector | Выходной транзистор замыкает сигнал на 0 В | Простые схемы, «сухие» входы, ПЛК с PNP-логикой на входах |
| PNP, open collector | Выход подтягивает сигнал к плюсу питания | ПЛК с NPN-входами |
| Push-pull / totem pole | Двухтактный выход, активно формирует высокий и низкий уровни | Универсальные входы, более высокие частоты |
| Voltage output | Выходное напряжение по уровню питания | Аналогично push-pull |
| Line driver (RS-422) | Дифференциальная передача A/A̅, B/B̅, Z/Z̅ | Длинные линии, сильные помехи, высокие частоты |
| HTL | Push-pull 10–30 В | Промышленные условия с помехами |
| TTL (5 В) | Логические уровни 5 В | Прямое подключение к контроллерам и микросхемам |
Абсолютные
| Интерфейс | Особенности |
|---|---|
| Параллельный (Gray, binary) | Простой, но требует много проводов |
| SSI | Синхронный последовательный, широко распространён |
| BiSS-C | Открытый двунаправленный протокол, высокая скорость |
| Аналоговый (4–20 мА, 0–10 В) | Для простых систем |
| PROFIBUS / PROFINET | Промышленный Ethernet Siemens |
| EtherCAT | Высокоскоростной Ethernet, широко применяется в сервоприводах |
| Hiperface, EnDat, DRIVE-CLiQ | Производительные фирменные интерфейсы для сервоприводов |
Ключевые параметры
- Разрешение: PPR (количество импульсов на оборот) для инкрементальных, бит для абсолютных (например, 12 бит = 4096 позиций на оборот).
- Точность: отличается от разрешения. Высокое разрешение при низкой точности бесполезно.
- Максимальная частота выходного сигнала и допустимая скорость вращения.
- Напряжение питания: 5 В, 5–24 В, 10–30 В.
- Тип выхода: NPN, PNP, push-pull, line driver и т. д.
- Степень защиты IP: IP50–IP67/IP69K.
- Рабочая температура, стойкость к вибрациям и ударам.
- Диаметр вала и корпуса, тип фланца.
- Допустимые радиальные и осевые нагрузки на вал.
- Сертификаты: CE, UL, ATEX (для взрывоопасных зон), SIL/PL (для безопасности).
Как расшифровать обозначение модели (на примере E40H12-360-3-N-24)
Обозначение соответствует системе наименования энкодеров серии E40H (компания Autonics). Эту расшифровку необходимо проверять по каталогу конкретного производителя, так как у разных серий коды отличаются.
| Фрагмент | Значение |
|---|---|
| E40H | Серия, внешний диаметр корпуса 40 мм, сплошной вал |
| 12 | Диаметр вала 12 мм |
| 360 | Разрешение 360 импульсов на оборот |
| 3 | Три фазы (A, B, Z) |
| N | Выход NPN, открытый коллектор |
| 24 | Напряжение питания 24 В DC (по каталогу обычно допускается диапазон 12–24 В) |
Производители
Международные лидеры
| Бренд | Страна | Известные серии и специализация |
|---|---|---|
| Heidenhain | Германия | ERN, ROD, RON (поворотные), линейные шкалы (LC, LF), интерфейс EnDat. Высокая точность, станки, измерительные системы |
| SICK | Германия | DFS60, DBS60 (инкрементальные), AFS/AFM60 (абсолютные), ATM60, Hiperface |
| Baumer | Швейцария | EIL580, GI355, EAM, магнитные энкодеры |
| Kübler | Германия | Sendix 5000/5020/5858/F3658, мультиоборотные, безопасные |
| Hengstler (Dynapar) | Германия/США | RI, AC58 |
| Renishaw | Великобритания | Оптические и магнитные линейные/угловые энкодеры, сверхвысокая точность |
| Siemens | Германия | Энкодеры для интеграции с приводами SINAMICS (DRIVE-CLiQ) |
| Omron | Япония | E6B2-C, E6C2/E6C3, E6F, E6H, E6J: дешёвые и распространённые инкрементальные |
| Autonics | Южная Корея | E40H, E50S, E30S, E60S, EP50S, ENC и др.: популярные недорогие промышленные |
| Nemicon (Tamagawa Seiki, Sanyo Denki, Mitsubishi, Yaskawa, Fanuc) | Япония | Энкодеры для сервоприводов |
Российские и СНГ
| Бренд | Примечание |
|---|---|
| СКБ ИС (Санкт-Петербург) | Серии ЛИР (ЛИР-158, ЛИР-ДА и др.) |
| Овен | Часть продукции в области датчиков положения |
| Другие производители | Данные необходимо уточнять по текущим каталогам |
Примечание: Перечень серий и производителей составлен по открытым данным о рынке. Перед закупкой рекомендуется проверить актуальность моделей и наличие аналогов в каталогах поставщиков.
Как выбрать энкодер
- Определите цель измерения: угол, линейное перемещение, скорость или длина материала.
- Выберите тип: нужна ли абсолютная позиция после отключения питания? Если нет, подойдёт инкрементальный.
- Подберите разрешение и точность с запасом под задачу.
- Согласуйте электрическую часть: напряжение питания, тип выхода (NPN/PNP/push-pull/RS-422) и совместимость с входами контроллера. Входы типа «сухой контакт» (например, WB-MCM8) подходят для NPN open collector.
- Проверьте скорость: максимальная частота входа контроллера должна быть выше, чем частота сигнала энкодера на рабочей скорости. Частота вычисляется по формуле:
f = (n * PPR) / 60
(где n — частота вращения в об/мин, PPR — число импульсов на оборот, f — частота в Гц). - Учтите условия среды: пыль, влага, масло, вибрации, температура, взрывоопасность.
- Подберите механику: вал или полый вал, размеры фланца, допустимые нагрузки, наличие подходящей муфты.
- Проверьте интерфейс и протокол, если выбирается абсолютный энкодер.
Краткие выводы
- Инкрементальные энкодеры дёшевы и просты, но не помнят положение после отключения питания.
- Абсолютные энкодеры сразу определяют положение, но стоят дороже и требуют специализированных интерфейсов.
- Для линейных перемещений используются линейки, магнитострикционные датчики и тросовые энкодеры.
- Выбор должен основываться на задаче: разрешение, тип выхода, среда, скорость и совместимость с контроллером важнее, чем бренд.
Рекомендации по выбору
Универсальный выбор: Autonics E40H
Для чего подходит: учёт перемещения и длины, позиционирование на конвейерах, намотка, мерные колёса, простые станки, подключение к ПЛК и счётным модулям.
Причины рекомендации:
- Оптимальное соотношение цены и качества. Промышленный энкодер с металлическим корпусом и подшипниками, близкий по цене к бюджетным решениям.
- Широкий выбор исполнений. Серия выпускается с разными разрешениями (от десятков до тысяч PPR), диаметрами вала 6, 8 и 10 мм, а также в вариантах с 2 и 3 фазами.
- Распространённый типоразмер 40 мм. Удобно монтируется, легко подобрать муфты, кронштейны и измерительные колёса.
- Простое подключение. Выход NPN с открытым коллектором работает с «сухими» входами (WB-MCM8, дискретные входы ПЛК, счётные модули).
- Широкое питание. Диапазон 12–24 В DC подходит под стандартный промышленный блок питания.
- Доступность. Серия присутствует у многих поставщиков, существуют аналоги с похожей распиновкой.
Ограничения:
- Степень защиты у стандартных исполнений невысокая; для влажных и пыльных цехов требуется защитный кожух или другая серия.
- Это инкрементальный энкодер, положение теряется при отключении питания.
- Выход NPN с открытым коллектором не рассчитан на очень длинные линии и сильные помехи (для таких условий требуется выход line driver).
Рекомендации по задачам
| Задача | Что рекомендуется | Почему |
|---|---|---|
| Учёт длины, мерное колесо, конвейер | Autonics E40H (инкрементальный, 3 фазы) | Недорого, легко монтируется, подходит для счётных входов |
| Ручка управления, меню, регулировка яркости | Механический или магнитный энкодер типа EC11 | Дёшево, компактно, достаточно для интерфейсов |
| Сервоприводы, станки, высокая точность | Heidenhain, SICK, Baumer | Высокая точность и стабильность, интерфейсы EnDat, Hiperface, BiSS |
| Сохранение положения при отключении питания | Абсолютный энкодер (SSI, BiSS, CANopen, Modbus) | Не требует хоминга |
| Тяжёлые условия: пыль, влага, масло, вибрации | Магнитный или индуктивный энкодер с высоким IP (Kübler, Baumer, Leine & Linde) | Отсутствие оптики, которая может загрязняться |
| Длинные линии и сильные помехи | Энкодер с выходом line driver (RS-422) или HTL | Дифференциальная передача устойчива к помехам |
| Большие линейные перемещения | Тросовый энкодер | Простой монтаж, длинный ход |
| Точное линейное позиционирование | Оптические или магнитные линейки | Точность до микрон |
Короткий чек-лист при выборе
- Совпадает ли тип выхода энкодера (NPN, PNP, push-pull, line driver) со входами контроллера?
- Хватит ли быстродействия входов при рабочей скорости вращения?
- Подходят ли диаметр вала, размеры фланца и муфта?
- Нужна ли абсолютная позиция после отключения питания?
- Хватает ли степени защиты (IP) и температурного диапазона?
Поправка к схеме подключения
Цвета проводов (красный, чёрный, белый, зелёный, жёлтый) часто указываются как условные. У серии E40H цвета обычно другие. Для Autonics это, как правило: коричневый (+V), синий (0 В), чёрный (A), белый (B) и оранжевый (Z). Рекомендуется всегда проверять распиновку в паспорте или на шильдике конкретной модели энкодера. Для технической документации следует использовать цвета из официального каталога производителя.
FAQ: Ответы на частые вопросы
- В: Как понять, что энкодер работает некорректно?
- О: На неисправность указывают пропуски импульсов, нестабильное определение положения, скачки показаний или неправильное направление вращения. Сначала проверяются питание, закрепление корпуса, состояние кабеля и соответствие сигналов входу контроллера. Затем измеряются сигналы A и B осциллографом: при исправной работе они должны иметь стабильную форму и фазовый сдвиг около 90°.
- В: Почему показания энкодера меняются при неподвижном валу?
- О: Причиной могут быть электромагнитные помехи, слабое закрепление, вибрация, повреждение кабеля или неправильное заземление экрана. В промышленной установке важно отделять кабель энкодера от силовых линий электродвигателя и использовать интерфейс, соответствующий длине линии и уровню помех.
- В: Как влияет длина кабеля на работу энкодера?
- О: С увеличением длины кабеля повышается риск искажения импульсов и появления помех. Для длинных линий обычно применяют дифференциальный выход RS-422, экранированный кабель и корректное подключение экрана. При выборе также учитывают максимальную частоту сигнала и характеристики входа контроллера.
- В: Что делать, если направление вращения определяется неправильно?
- О: Сначала проверяется последовательность сигналов A и B. Если контроллер фиксирует обратное направление, каналы A и B меняют местами в соответствии с документацией на оборудование. Для абсолютного энкодера дополнительно проверяются настройки направления и параметры преобразования в контроллере.
- В: Почему после замены энкодера требуется настройка системы?
- О: Новый прибор может иметь другое разрешение, направление отсчёта, формат данных или нулевое положение. Поэтому после замены корректируются настройки контроллера, проверяется диапазон измерения и выполняется калибровка. Для сервопривода параметры энкодера должны соответствовать настройкам усилителя и двигателя.
- В: Как выполняется калибровка абсолютного энкодера?
- О: Вал устанавливается в известное исходное положение, после чего это положение задаётся как нулевое в контроллере или приводе. Конкретная последовательность зависит от интерфейса и оборудования. После калибровки проверяются показания в нескольких положениях для подтверждения корректности преобразования.
- В: Можно ли установить энкодер непосредственно на электродвигатель?
- О: Да, если совпадают диаметр и длина вала, тип крепления, допустимые нагрузки и максимальная скорость вращения. Между валом двигателя и энкодером часто используют упругую муфту, которая компенсирует небольшое несоосное расположение. Жёсткое соединение без проверки биения может привести к повреждению подшипников.
- В: Как закрепить энкодер, чтобы избежать ошибок измерения?
- О: Корпус должен быть неподвижно закреплён, а вал — соединён без перекоса и чрезмерной осевой нагрузки. Крепёжные элементы периодически проверяются: ослабление винтов вызывает вибрацию и нестабильность сигнала. Для полого вала особенно важно контролировать биение и соосность механизма.
- В: Как выбрать энкодер для автоматизированных производственных процессов?
- О: Сначала определяется, что именно требуется измерять: положение, скорость, угол или длину. Затем выбираются конструкция, разрешение, тип выхода, интерфейс, степень защиты и способ монтажа. Для системы управления также проверяется совместимость с контроллером, электродвигателем и приводом.
- В: В каких случаях нужен специальный энкодер?
- О: Специальное исполнение требуется при работе во взрывоопасных зонах, высокой влажности, сильной вибрации, большом количестве пыли или при воздействии масла. Для таких условий выбирается корпус с подходящей степенью защиты, устойчивые материалы и соответствующие сертификаты. Энкодер нельзя устанавливать в среде, для которой его конструкция не предназначена.
- В: Как энкодер передаёт информацию в систему управления?
- О: Инкрементальный прибор передаёт последовательность импульсов, по которым контроллер определяет перемещение, скорость и направление. Абсолютный энкодер передаёт код текущего положения через последовательный интерфейс или промышленную сеть. Способ передачи определяется схемой подключения, расстоянием до контроллера и требованиями к скорости обмена.
- В: Можно ли заменить энкодер другой моделью?
- О: Да, но только после проверки электрической, механической и программной совместимости. Необходимо сопоставить питание, тип выхода, разрешение, количество каналов, направление отсчёта, размеры корпуса, вал, разъём и протокол. Простая замена по внешнему виду не гарантирует корректную работу системы.
- В: Какие неисправности чаще всего возникают при эксплуатации?
- О: Наиболее распространены повреждение кабеля, ослабление крепления, загрязнение оптической части, износ подшипников и нарушение контакта в разъёме. Также причиной может быть неправильное преобразование импульсов в контроллере или превышение допустимой скорости вращения. Диагностику начинают с проверки питания и сигналов, а затем переходят к механической части.


Комментарии (0)
Пока нет комментариев. Будьте первым!