Подключение инкрементального энкодера с NPN выходом
В этой статье мы подробно разберём, как подключить инкрементальный энкодер с NPN выходом к модулю дискретных и счётных входов WB-MCM8 от компании Wiren Board на примере Autonics E40H12-360-3-N-24, как настроить модуль для работы в режимах AB и ABZ, а также как считывать и записывать данные через программу Modbus Poll.
1. Краткое описание оборудования
1.1. Энкодер Autonics E40H12-360-3-N-24
Это инкрементальный энкодер с полым валом диаметром 12 мм и разрешением 360 импульсов на оборот. Он имеет три выходных канала:
- A — основной импульсный канал;
- B — второй канал, сдвинутый по фазе относительно A;
- Z — канал нулевой отметки, выдающий один импульс за оборот.
Тип выхода — NPN с открытым коллектором. Напряжение питания — 12–24 В постоянного тока.
Поскольку выход выполнен по схеме открытого коллектора, для формирования сигнала обычно требуется внешний подтягивающий резистор к положительному напряжению питания. Однако модуль WB-MCM8 имеет встроенные подтягивающие резисторы на входах, поэтому дополнительных элементов устанавливать не нужно.
1.2. Модуль WB-MCM8
WB-MCM8 — это 8-канальный модуль дискретных и счётных входов с интерфейсом RS-485. Он предназначен для подключения сигналов типа «сухой контакт» и «открытый коллектор»: кнопок, герконов, счётчиков и энкодеров.
Модуль поддерживает:
- до 3 энкодеров типа AB;
- до 2 энкодеров типа ABZ.
Управление и считывание данных выполняются по протоколу Modbus RTU.
2. Режимы AB и ABZ: в чём разница
Модуль WB-MCM8 может работать с двумя типами квадратурных энкодеров. Разница между режимами принципиальна и определяет как схему подключения, так и сценарии использования.
| Характеристика | Режим AB | Режим ABZ |
|---|---|---|
| Количество сигнальных каналов | 2 (A, B) | 3 (A, B, Z) |
| Количество проводов подключения | 3 (A, B, GND) | 4 (A, B, Z, GND) |
| Что измеряет | Относительное положение | Относительное положение + абсолютная привязка к нулю |
| Максимум энкодеров на WB-MCM8 | До 3 штук | До 2 штук |
| Диапазон значений | –2 147 483 648 … 2 147 483 647 | Угол: –32768 … 32767; Обороты: –32768 … 32767 |
| Регистры данных | Положение энкодера (s32) | Угол внутри оборота (s16) и количество оборотов (s16) |
| Типичное применение | Ручки управления, диммеры, регуляторы | Позиционирование, конвейеры, станки |
Ключевое отличие: режим AB даёт только относительное положение — счётчик увеличивается или уменьшается при вращении вала. Режим ABZ добавляет канал Z, который выдаёт импульс один раз за оборот. Это позволяет модулю отслеживать абсолютный угол внутри оборота и считать полные обороты.
Энкодер E40H12-360-3-N-24 имеет три канала, поэтому может работать в обоих режимах. Для переключения достаточно изменить значение в регистре режима модуля.
3. Схема подключения
3.1. Распределение входов WB-MCM8 для энкодеров
Модуль WB-MCM8 имеет 8 входов, которые при работе с энкодерами группируются в каналы. Каждый канал занимает определённые клеммы.
| Вход WB-MCM8 | Канал | Сигнал энкодера |
|---|---|---|
| 1 | 1 | A |
| 2 | 1 | B |
| 3 | 1 | Z |
| iGND | 1 | GND (общий) |
| 4 | 2 | A |
| 5 | 2 | B |
| 6 | 2 | Z |
| iGND | 2 | GND (общий) |
| 7 | 3 | A |
| 8 | 3 | B |
| iGND | 3 | GND (общий) |
Для режима ABZ используются все три входа канала. Для режима AB вход Z не задействуется, поэтому на одном модуле можно организовать до трёх независимых энкодеров AB.
3.2. Подключение в режиме ABZ
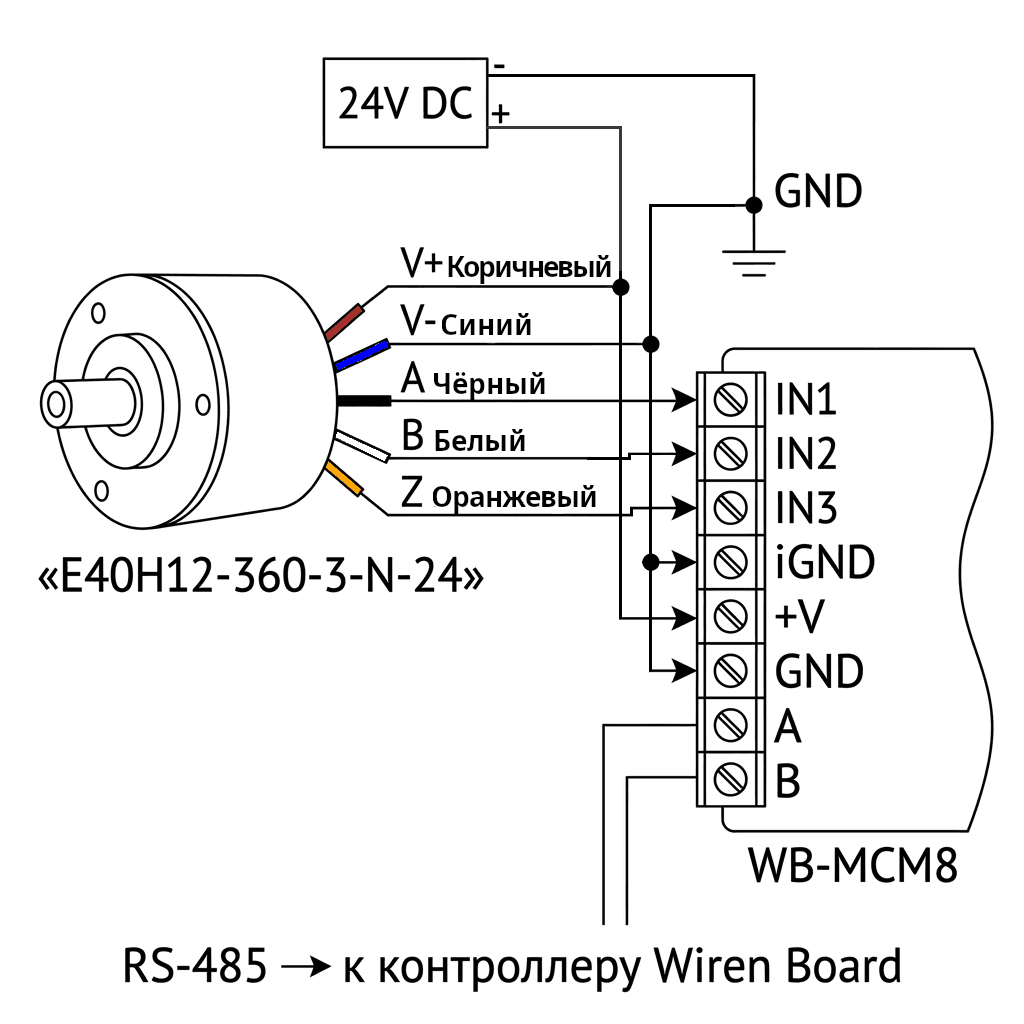
Для подключения энкодера E40H12-360-3-N-24 в режиме ABZ будем использовать канал 1: входы 1, 2, 3.
Порядок подключения:
- Питание энкодера. Подайте напряжение 12–24 В на выводы питания энкодера. Обычно коричневый провод — «+V», синий — «GND». Уточните по документации на энкодер.
- Сигнал A. Подключите выход A (обычно чёрный провод) к входу 1 WB-MCM8.
- Сигнал B. Подключите выход B (обычно белый провод) к входу 2 WB-MCM8.
- Сигнал Z. Подключите выход Z (обычно оранжевый провод) к входу 3 WB-MCM8.
- Общий провод. Соедините минус питания энкодера с клеммой iGND канала 1.
Упрощённо схему можно представить так:
Энкодер E40H12-360-3-N-24        WB-MCM8
+V (12–24 В) ───────────────────► питание модуля / внешний БП
GND ────────────────────────────► iGND (канал 1)
A (чёрный) ─────────────────────► Input 1
B (белый) ──────────────────────► Input 2
Z (оранжевый) ──────────────────► Input 3
Дополнительные резисторы не требуются: входы WB-MCM8 уже имеют встроенные подтягивающие резисторы.
3.3. Подключение в режиме AB
Для работы в режиме AB используется только два сигнальных провода:
- Питание энкодера. Подайте 12–24 В на выводы питания.
- Сигнал A. Подключите выход A к входу 1 WB-MCM8.
- Сигнал B. Подключите выход B к входу 2 WB-MCM8.
- Общий провод. Соедините минус питания энкодера с клеммой iGND канала 1.
- Сигнал Z. Не подключается. Если у энкодера есть кнопка (выход Switch), её можно подключить к свободному входу, например к входу 3.
Такое подключение освобождает один вход и позволяет использовать на одном WB-MCM8 до трёх энкодеров AB.
3.4. Подключение к компьютеру для настройки
Для работы с модулем через Modbus Poll потребуется адаптер USB-RS485.
- Клеммы A и B модуля WB-MCM8 подключите к соответствующим входам адаптера USB-RS485.
- Если у адаптера есть клемма GND, соедините её с клеммой GND модуля.
- Подайте питание на модуль WB-MCM8.
4. Настройка модуля WB-MCM8
Перед началом работы с энкодером необходимо перевести модуль в соответствующий режим.
4.1. Параметры порта по умолчанию
Заводские настройки RS-485 для устройств Wiren Board обычно следующие:
- Скорость: 9600 бит/с
- Чётность: нет (None)
- Стоп-биты: 2
- Modbus-адрес: указывается на стикере на корпусе устройства
4.2. Выбор режима энкодера
Для активации режима необходимо записать соответствующее значение в регистр режима работы энкодера для канала 1.
| Регистр (дес.) | Адрес (hex) | Описание | Значение |
|---|---|---|---|
| 376 | 0x0178 | Режим работы энкодера, канал 1 | 1 — режим AB |
| 376 | 0x0178 | Режим работы энкодера, канал 1 | 2 — режим ABZ |
Как записать значение:
- В Modbus Poll выберите функцию записи Holding Register.
- Укажите адрес регистра: 376 (или 0x0178).
- Установите значение 1 для AB или 2 для ABZ.
- Отправьте запрос.
После этого модуль перейдёт в выбранный режим.
Дополнительно: для корректной работы убедитесь, что антидребезг входов установлен в минимальное значение, например 0 мс, так как энкодеры генерируют высокочастотные сигналы. Это делается записью 0 в регистры 20...27 (дес.), соответствующие входам 1...8. При подключении A, B и Z к первому каналу, 0 следует записать в регистры 20, 21 и 22 (дес.).
5. Работа с модулем через Modbus Poll
5.1. Настройка соединения
- Установите Modbus Poll.
- Подключите адаптер USB-RS485 к компьютеру и установите драйвер.
- Запустите Modbus Poll.
- Выберите Connection → Connect или нажмите F3.
- Укажите параметры соединения:
- Serial Port: COM-порт адаптера USB-RS485;
- Baud Rate: 9600;
- Data Bits: 8;
- Parity: None;
- Stop Bits: 2;
- Mode: RTU.
- Нажмите OK.
5.2. Чтение данных в режиме ABZ
В режиме ABZ используются два 16-битных регистра:
| Регистр (дес.) | Адрес (hex) | Тип | Описание |
|---|---|---|---|
| 368 | 0x0170 | s16 | Количество оборотов энкодера |
| 369 | 0x0171 | s16 | Угол внутри оборота |
Как прочитать данные:
- Нажмите Setup → Read/Write Definition или F8.
- Укажите:
- Slave ID: адрес модуля, например 1;
- Function: 03 (Read Holding Registers);
- Address: 368;
- Quantity: 2.
- Нажмите OK.
На экране отобразятся текущие значения: количество полных оборотов и текущий угол в пределах оборота.
5.3. Чтение данных в режиме AB
В режиме AB положение энкодера доступно в одном 32-битном регистре (s32), который занимает два последовательных 16-битных регистра Modbus.
| Регистр (дес.) | Адрес (hex) | Тип | Описание |
|---|---|---|---|
| 368 | 0x0170 | s32 | Положение энкодера в режиме AB |
| 369 | 0x0171 | — | Младшее слово того же 32-битного значения |
Как прочитать данные:
- Нажмите F8.
- Укажите:
- Slave ID: адрес модуля;
- Function: 03;
- Address: 368;
- Quantity: 2;
- Display: выберите формат Signed 32-bit или Long.
- Нажмите OK.
При вращении вала по часовой стрелке значение увеличивается, против часовой — уменьшается.
5.4. Запись данных
Регистры положения энкодера доступны для записи. Это позволяет сбросить счётчик или задать начальное положение.
Пример: сброс положения энкодера
- Нажмите Setup → Write Definition или F9.
- Укажите:
- Slave ID: адрес модуля;
- Function: 16 (Write Multiple Registers);
- Address: 368;
- Value: 0 для регистров 368 и 369.
- Нажмите Send.
Можно также записать ноль отдельно в каждый регистр функцией 06 (Write Single Register).
6. Примеры использования режимов AB и ABZ
6.1. Примеры использования режима AB
-
Диммирование освещения. Механический энкодер подключается к входам 1 (A) и 2 (B) WB-MCM8. Контроллер Wiren Board считывает изменение положения и управляет диммером, например WB-MDM3. Вращение по часовой стрелке увеличивает яркость, против часовой — уменьшает. Нажатие на вал энкодера можно использовать для включения или выключения света, если выход Switch подключён к свободному входу.
-
Регулировка громкости. Энкодер на стене подключается к WB-MCM8, а контроллер преобразует положение в значение уставки для аудиоусилителя. Режим AB удобен тем, что положение относительное: при включении питания счётчик начинается с нуля или с записанного значения, а управлению это не мешает.
-
Локальный поворотный регулятор. Если энкодер используется как «ручка» для задания скорости конвейера, температуры или угла заслонки, режим AB даёт минимальную нагрузку на модуль: задействованы только два входа, а третий остаётся свободным для кнопки или датчика.
6.2. Примеры использования режима ABZ
-
Позиционирование. В станках и поворотных столах важно знать не только направление вращения, но и абсолютный угол. Канал Z позволяет модулю определить нулевую отметку и считать полные обороты.
-
Конвейер. Энкодер ABZ устанавливается на валу приводного барабана. Модуль считает обороты и угол, что позволяет контролировать перемещение ленты и точно останавливать её в заданной позиции.
-
Поворотный стол. Режим ABZ обеспечивает привязку к нулю при каждом обороте, что исключает накопление ошибки и упрощает позиционирование.
7. Краткая памятка
| Параметр | Режим AB | Режим ABZ |
|---|---|---|
| Канал энкодера | 1 (входы 1, 2) | 1 (входы 1, 2, 3) |
| Регистр режима | 376 = 1 | 376 = 2 |
| Основные регистры | 368 (s32) — положение | 368 (s16) — обороты; 369 (s16) — угол |
| Формат в Modbus Poll | Signed 32-bit / Long | Два 16-битных регистра |
| Сброс положения | Запись 0 в 368–369 | Запись 0 в 368–369 |
| Скорость RS-485 | 9600, 8N2 | 9600, 8N2 |
| Максимум энкодеров | До 3 | До 2 |
8. Заключение
Подключение энкодера E40H12-360-3-N-24 к модулю WB-MCM8 не требует дополнительных схемотехнических решений благодаря встроенным подтягивающим резисторам и поддержке режимов AB и ABZ. Настройка сводится к записи одного регистра для выбора режима и минимальной настройке антидребезга. Программа Modbus Poll позволяет легко считывать положение энкодера, количество оборотов и угол, а также сбрасывать счётчик.
Выбор между режимами AB и ABZ определяется задачей:
- AB — когда нужно только относительное изменение параметра: яркость, громкость, скорость. Проще в подключении, позволяет подключить до трёх энкодеров на один модуль.
- ABZ — когда требуется точное позиционирование с привязкой к нулю: станки, конвейеры, поворотные столы. Даёт абсолютный угол и подсчёт оборотов.
Энкодер E40H12-360-3-N-24 может работать в обоих режимах. Для переключения достаточно изменить значение в регистре 376: 1 для AB или 2 для ABZ.
FAQ: Ответы на частые вопросы
- В: Можно ли скачать документацию в PDF?
- О: Да. Официальные описания энкодера Autonics E40H12-360-3-N-24 и модуля WB-MCM8 доступны на сайтах производителей в виде PDF-руководств и карт регистров. Рекомендуется сохранить PDF-версии инструкции по монтажу, таблицы цветовой маркировки проводов и карты регистров Modbus — они понадобятся при установке и последующем обслуживании.
- В: Подходит ли энкодер для отслеживания вращения двигателя?
- О: Да, но с оговорками. Энкодер можно установить на вал двигателя или на связанный с ним вал через муфту, чтобы контролировать угол поворота, направление и число оборотов. Для прямого контроля частоты вращения двигателя значения из регистров WB-MCM8 нужно дополнительно пересчитывать во время выполнения программы контроллера.
- В: Как перевести показания в обороты в минуту?
- О: В режиме ABZ модуль выдаёт количество полных оборотов и угол внутри оборота. Чтобы получить об/мин, контроллер или внешнее программное обеспечение должно вычислять приращение оборотов за фиксированный интервал, например за одну секунду, и умножать результат на 60. В режиме AB аналогично используется приращение 32-битного значения положения.
- В: Можно ли использовать устройство в промышленных условиях?
- О: Да. Связка Autonics E40H12-360-3-N-24 и WB-MCM8 ориентирована на задачи промышленной автоматизации: контроль перемещения, позиционирование, конвейеры и учёт вращения. Однако при монтаже важно обеспечить защиту кабелей от помех, надёжное экранирование линии RS-485 и питание в допустимом диапазоне 12–24 В DC.
- В: Нужен ли отдельный источник питания DC?
- О: Для энкодера требуется источник постоянного тока 12–24 В DC. Питание WB-MCM8 и питание энкодера могут быть организованы от одного качественного блока питания, если его мощности достаточно и соблюдена общая земля для сигнальных цепей. Производитель Autonics указывает допустимое отклонение напряжения ±5%.
- В: Что означает «open collector» в маркировке N-24?
- О: Буква N обозначает NPN-выход с открытым коллектором (open collector), а 24 — диапазон питания 12–24 В DC. В таком выходе транзистор замыкает сигнал на общий провод, а WB-MCM8 за счёт встроенной подтяжки формирует корректный цифровой уровень на своём входе.
- В: Чем цифровой сигнал энкодера отличается от аналогового?
- О: Энкодер E40H12-360-3-N-24 формирует цифровые импульсные сигналы: последовательности A, B и Z. Модуль фиксирует не уровень напряжения как непрерывную величину, а фронтами и соотношением фаз определяет направление вращения, угол и количество шагов. Это делает сигнал менее чувствительным к небольшим изменениям напряжения питания.


Комментарии (0)
Пока нет комментариев. Будьте первым!